Malaysia Mulai Uji RoboVan Otonom Level 4 di Jalan Umum Tanpa Pengemudi
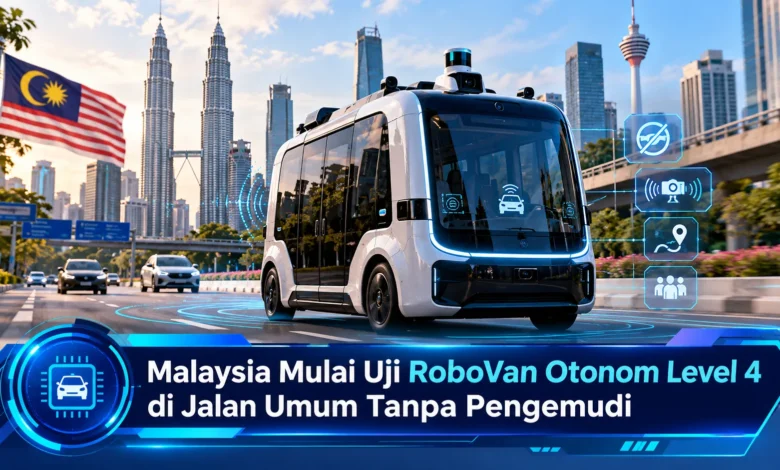
Malaysia mengambil langkah penting dalam pengembangan kendaraan otonom dengan memulai uji coba RoboVan Level 4 di jalan umum Cyberjaya pada 20 Oktober 2026. Kendaraan logistik tanpa pengemudi ini diperkenalkan oleh Autonomous Logistic Solutions (ALS) dalam ajang Transport Expo Asia 2026. RoboVan dirancang mengangkut barang tanpa pengemudi maupun penumpang di dalam kabin, tetapi tetap berada dalam pengawasan pusat kendali jarak jauh. Pengujian selama enam bulan dilakukan pada rute sepanjang 22 kilometer yang mencakup beragam kondisi lalu lintas. Perkembangan TEKNOLOGI ini menjadi tonggak penting bagi Malaysia dalam menguji keamanan, efisiensi, dan kesiapan transportasi logistik otomatis.
Malaysia Resmi Memulai Uji Coba RoboVan Otonom Level 4
Malaysia mulai memasuki tahap baru pengujian kendaraan otomatis melalui peluncuran RoboVan Level 4 di pusat pengembangan teknologi Cyberjaya. Peluncuran resmi ini menjadi bagian dari kegiatan industri transportasi pada Oktober 2026. Perusahaan Autonomous Logistic Solutions Sdn Bhd menjadi pihak yang menjalankan inisiatif. Menurut perusahaan, RoboVan tersebut merupakan kendaraan logistik Level 4 tanpa pengemudi dengan registrasi yang berlaku. Pencapaian tersebut membantu mengevaluasi kesiapan sistem kendaraan otonom.
Program pengoperasian percobaan akan dievaluasi sepanjang masa percobaan enam bulan pada koridor kendaraan otonom yang disediakan di Cyberjaya. Lintasan tersebut terbentang hingga 22 kilometer dan menghubungkan sejumlah kawasan dengan karakter berbeda. Dalam perjalanan pengujian, kendaraan akan menghadapi persimpangan di sekitar kawasan bisnis, fasilitas transportasi umum, serta ruas jalan perkotaan. Karakteristik rute pengujian memberikan kesempatan menguji respons sistem. Meski kendaraan memasuki lalu lintas nyata, perjalanan tidak berarti diizinkan pada seluruh jalan Malaysia.
Cara Kerja RoboVan Tanpa Pengemudi dalam Menghadapi Lalu Lintas
Van pengangkut barang yang diperkenalkan ALS dirancang dengan sistem autonomous driving Level 4. Menurut kerangka tingkat otomasi mengemudi, Level 4 berarti sistem otomatis dapat mengendalikan kendaraan dalam kondisi operasional yang telah ditentukan. Ketentuan penggunaan tersebut dikenal sebagai Operational Design Domain atau ODD. Dengan kata lain, kendaraan mampu menangani tugas berkendara tanpa intervensi rutin pengemudi selama kondisi jalan memenuhi wilayah operasi yang disetujui. Meski tingkat otomatisasinya tinggi, Level 4 tidak sama dengan kemampuan mengemudi di semua tempat.
Agar mampu bergerak secara mandiri, kendaraan otonom menggunakan sistem pengamatan kondisi jalan dengan algoritma kecerdasan buatan. Komponen pengenalan situasi digunakan untuk mengidentifikasi objek seperti kendaraan di sekitarnya. Setelah informasi diperoleh, sistem memperkirakan kondisi lalu lintas berdasarkan jalur yang telah ditetapkan serta hambatan. Untuk teknologi pengemudian otomatis, fungsi tersebut memanfaatkan kombinasi perangkat penginderaan. Walaupun prinsip tersebut umum digunakan, jenis sensor yang terpasang tidak boleh diasumsikan sama pada semua kendaraan. Untuk memahami kemampuannya secara tepat, pengujian lapangan menjadi bagian penting.
Fungsi Remote Operations Centre dalam Menjaga Keselamatan
Walaupun beroperasi tanpa sopir di kabin, RoboVan tidak dilepaskan dari sistem pemantauan. ALS menggunakan Remote Operations Centre atau ROC di Cyberjaya sebagai fasilitas pengawasan jarak jauh. Pusat operasi ini diluncurkan beberapa bulan sebelum uji coba jalan umum. Melalui pusat kendali, petugas mampu mengawasi kondisi kendaraan menggunakan data telemetri, rekaman kamera langsung, dan laporan kesehatan sistem. Fungsi tersebut memungkinkan identifikasi masalah lebih cepat. Berkat sistem pendukung tersebut, kendaraan tetap terhubung dengan personel operasional.
Keberadaan pusat kendali memiliki fungsi strategis karena lingkungan perkotaan tidak selalu dapat diprediksi. Dalam skenario yang mungkin dihadapi, sistem harus menghadapi perubahan arus lalu lintas akibat perubahan pengaturan jalan. Apabila sistem menemukan situasi yang tidak dapat ditangani, kendaraan perlu mengikuti mekanisme penanganan aman. Menurut prinsip pengoperasian kendaraan otonom, kondisi semacam itu tidak boleh bergantung pada penumpang untuk langsung mengambil kemudi. Keterlibatan petugas ROC membantu koordinasi apabila terjadi gangguan. Namun demikian, pengawasan jarak jauh tidak boleh dianggap sebagai pengganti seluruh kemampuan keselamatan otomatis.
Uji Coba RoboVan Malaysia Didukung Regulasi dan Kerja Sama Industri
Pengoperasian RoboVan di jalan umum mengikuti mekanisme persetujuan pemerintah. Pemerintah Malaysia menggunakan National Regulatory Sandbox bagi kendaraan otonom untuk memungkinkan percobaan dalam kondisi terkontrol. Dalam program tersebut, operator wajib memenuhi ketentuan yang berlaku. Otoritas transportasi nasional mendukung kerangka pengawasan kendaraan otomatis. Dalam tahapan persiapan proyek, perusahaan mengumumkan otorisasi pengujian pada pertengahan 2026. Otorisasi pemerintah itu memungkinkan pelaksanaan uji coba sesuai ketentuan.
Upaya membangun transportasi otonom mengandalkan kolaborasi lintas sektor. Untuk menyiapkan pusat kendali, perusahaan berkolaborasi dengan Cyberview dan Selangor Information Technology and Digital Economy Corporation atau Sidec. Kerja sama ini membantu membangun infrastruktur pengawasan. Selain itu, sejumlah lembaga seperti instansi transportasi nasional dan Futurise memiliki peran dalam kerangka perizinan. Manfaat yang ingin diperoleh bukan sekadar memperlihatkan kendaraan berjalan sendiri. Informasi operasional selama percobaan membantu mengembangkan kebijakan transportasi. Dengan demikian, pemerintah memiliki dasar tambahan untuk mengevaluasi kelayakan penerapan.
Manfaat RoboVan Otonom untuk Industri Logistik dan Pengiriman Barang
Bidang distribusi menjadi salah satu penerapan paling relevan bagi van otonom. Dalam proses distribusi modern, ketepatan jadwal memiliki peranan penting. Sistem logistik otomatis ini ditujukan untuk mengurangi kebutuhan pengemudian manual pada lingkungan sesuai. Untuk menggambarkan penggunaan praktis, kendaraan dapat menghubungkan gudang dengan pusat distribusi. Pada area dengan rute berulang, pengaturan operasi dapat menjadi lebih terstruktur. Meski manfaatnya menjanjikan, keuntungan finansial bergantung pada volume operasi. Pengeluaran untuk pusat kendali menjadi komponen penting analisis investasi.
Dalam pengembangan bertahapnya, perusahaan telah menyelesaikan demonstrasi operasional pada fasilitas logistik Pos Malaysia sejak Januari 2026. Percobaan pada lingkungan terbatas memungkinkan pengumpulan pengalaman penggunaan sebelum sistem menghadapi kondisi perkotaan yang lebih kompleks. Perusahaan juga, mempelajari pemanfaatan untuk fasilitas industri serta pusat logistik besar. Penerapan tersebut harus menyesuaikan kebutuhan setiap fasilitas. Selain itu, perusahaan perlu mengatur proses bongkar muat barang. Untuk mewujudkan manfaat operasional, pengelolaan kargo harus berjalan bersama otomatisasi kendaraan.
Kesimpulan Uji RoboVan Otonom Malaysia dan Masa Depan Transportasi
Pelaksanaan uji coba RoboVan Level 4 di Cyberjaya menjadi perkembangan penting bagi ekosistem kendaraan otonom Asia Tenggara. Melalui program enam bulan, kendaraan akan dievaluasi pada rute 22 kilometer tanpa penumpang yang bertugas mengendalikan kendaraan. Meski demikian, operasinya tetap diawasi melalui Remote Operations Centre. Pengujian tersebut memberikan informasi untuk pengembangan regulasi. Di tengah pertumbuhan otomatisasi transportasi, kendaraan Level 4 membuka peluang model logistik baru. Walaupun hasil awalnya menarik, dukungan regulasi harus berkembang bersama kesiapan teknologi. Bagaimana pendapat Anda, apakah RoboVan tanpa pengemudi akan mendorong perubahan transportasi di Asia Tenggara? Bagikan pendapat Anda mengenai peluang otomatisasi logistik di Indonesia.